ビュー: 0 著者: Wendy Liu 公開時間: 2026-03-25 起源: ジュシン
多くの製造業者にとって、パレタイジングは、倉庫保管および出荷前の最後の梱包ステップであり、それ以前のすべてをすでに自動化している工場に残されているステーションの中で、常に最も労働集約的なステーションです。充填機は自動で作動します。ラベラーは毎分 80 本のボトルにラベルを貼り付けます。ケースパッカーは毎分 8 カートンを密封します。そしてコンベアの端では、2 人か 3 人の作業員が一列に並んで、密封されたケースを持ち上げて手作業でパレットに積み上げます。これは 1 日 8 時間、週 5、6 日です。
手作業でのパレタイジングは反復的で肉体的に負担が大きく、スタッフの配置もますます難しくなります。 労働者はシフトを通して疲労し、午前中は安定していたパレットのパターンが午後には一貫性を欠いてしまいます。積層精度が低下します。パレットが不均等に組み立てられているため、輸送中にケースがずれます。また、パレタイジング ステーションでの労働者の離職率は、通常、建物内の他の梱包位置よりも高くなります。これは、作業が最も難しいためです。
このため、経験豊富なバイヤーは、 ロボットによる協調的なパレタイジング ソリューションを探しています。 エンドオブライン自動化戦略の一環として、もはや問題は、パレタイジングを自動化するかどうかではありません。問題は、 どのタイプのパレタイザー (産業用ロボットまたは協働ロボット) が、自社の製品、生産速度、床面積、予算に最適であるかということです。
このガイドでは、エンドオブラインパレタイジングの主要な課題、それらに対処する Jushin 協調パレタイザー シリーズ、協調パレタイザーと従来の産業用ロボット システムとの比較、パレタイジング ソリューションを選択する前に購入者が評価すべき実際的な要素について説明します。

このパレタイジング ソリューションは、以下に最も直接的に関係します。
密封された輸送用カートンをパレット化する食品および飲料メーカー
大量のケースを生産する家庭用化学物質および日用化学物質の製造業者
小売および卸売のケースをパレットに積み込む化粧品およびパーソナルケア工場
適切な用途における医薬品およびヘルスケア製品の包装業者
完成品をパレットに積み込む印刷、文具、ポストプレス会社
箱入り製品をパレタイジングする 3C 電子メーカー
混合フォーマットの貨物をパレット化する電子商取引フルフィルメント業務
複数のクライアントパッケージ形式を扱う OEM および ODM 工場
手動パレタイジングが最後に残っている手動ステーションである工場
工場で充填、ラベル貼り付け、ケース梱包がすでに自動化されているが、手作業によるパレットの積み上げにはシフトごとに 2 ~ 4 人の作業員がまだ雇用されている場合、このソリューションは最終的な手動のボトルネックを解消し、エンドオブラインの自動化チェーンを完成させます。
手動パレタイジングには独特のコスト プロファイルがあり、他の手動梱包ステーションと比べて不釣り合いに高価になります。
体力的な強度が高い離職率を生み出します。 パレタイジング作業員は、8 時間のシフトで 10 ~ 25 KG のケースを繰り返し持ち上げます。これは包装エリアで最も体力を必要とするポジションであり、最も高い負傷リスク、最も高い欠勤率、最も高い離職率を生み出します。パレタイジング作業員の交代と再トレーニングは定期的に発生するコストであり、ほとんどの機械の ROI 計算には現れませんが、実際には発生するはずです。
疲労はシフト全体で品質の低下を引き起こします。 パレタイジング作業者は、シフトの開始時に一貫した正方形のパレット スタックを構築します。 6 時間目までに、積み重ねの精度が目に見えて低下します。ケースの配置精度が低下し、層の平坦度が低下し、完成したパレットの輸送の安定性が低下します。この疲労による品質低下は、リアルタイムでは目に見えませんが、パレットが移動したり、崩れたり、損傷した製品を持って目的地に到着したりすると目に見えます。
パレタイジング労働は生産高に比例して増加します。 生産量が 2 倍になれば、およそ 2 倍のパレタイジング作業員が必要になります。あるいは、作業員が 2 倍の速度で作業する必要があり、これでは物理的に持続不可能です。同じ人員で増加した量を機械が処理する上流のオートメーションとは異なり、手動パレタイジングでは、比例した労働力の追加がなければ生産量の増加を吸収できません。
パレタイジングは出荷前の最後のステーションであるため、パレットの品質問題はすべて顧客にとって目に見える問題になります。 輸送中にパレットが不安定になったり、積み重ねが崩れて製品が損傷したり、パレットのパターンが一貫性がなく小売流通センターの監査に不合格になったりすると、顧客からの苦情が発生し、その原因はパレタイジング ステーションに直接遡ります。
ケースの梱包が自動化されると、たとえば SAE500T オールインワン ケース パッカーは 、1 分あたり 6 ~ 10 ケースの速度で動作します。密封されたケースは、一貫した絶え間ないペースでパレタイジング ステーションに到着します。肉体労働者はシフト全体にわたってそのペースを維持することはできません。その結果、アウトフィードコンベア上にケースが蓄積してバックアップが発生し、最終的にケースパッカーが停止するか、ペースを維持するために過剰な数の作業員がパレタイジングに割り当てられるかのどちらかになります。どちらの結果も高価です。
複数の SKU を稼働している工場では、異なるカートン サイズが生産されます。最適な安定性とスペース利用のためには、カートン サイズごとに異なるパレットの積み重ねパターンが必要です。肉体労働者は、各カートンのフォーマットの正しいパターンを記憶し、それをすべての層にわたって一貫して実行する必要があります。実際には、特にフォーマットの移行中や遅番の疲労期間中に、パターン エラーがよく発生します。
パレタイジング ステーションは通常、既存の生産ラインに追加される最後のステーションであり、ラインの終端で利用可能な床面積は、通常、生産フロアに残っている最小の領域です。完全な安全柵、外部コントローラーキャビネット、およびロボットの到達範囲が広いエンベロープを備えた従来の産業用パレタイザーセルは、工場のレイアウトを再構築しない限り、利用可能なスペースに収まらない可能性があります。
多くの生産環境では、作業員はパレットの取り外し、合紙の積み込み、または品質チェックのためにパレタイジングエリアにアクセスする必要があります。従来の産業用ロボットには、インターロックされたゲートを備えた完全な周囲の安全フェンスが必要であり、オペレーターのアクセスやパレットの取り扱い物流を複雑にする物理的な障壁が生じます。代替案は、完全なフェンスを設置せずに人間とマシンが安全に共存できるように設計されたシステムです。
従来の産業用パレタイジング ロボットでは、パレット スタッキング プログラムを作成、変更、最適化する専門プログラマーが必要でした。異なるパレット パターンで 5 ~ 10 種類の異なるカートン フォーマットを実行している工場では、これにより、プログラミングの専門家 (専門のトレーニングを受けた社内スタッフか、ロボット インテグレーターからの外部サービス訪問のいずれか) への継続的な依存関係が生じます。すべての新しい SKU にはプログラミング セッションが必要です。パレット パターンの変更には必ず技術サポートが必要です。
すべてのケースのハンドリング特性が同一であるわけではありません。軽量のカートンは、丁寧に真空グリップを必要とする場合があります。重いケースには高積載量の機械的クランプが必要です。バッグには柔軟なグリッパー形状が必要です。シュリンク包装された束には、表面に適合した接触が必要です。グリッパー (エンドエフェクター) の設計は、重量の仕様だけでなく、実際の製品の取り扱い要件にも一致する必要があります。

これは購入者からの最も一般的な質問です。その答えは、抽象的な言葉で「より良い」テクノロジーを選択することではなく、適切なテクノロジーを実際の生産要件に適合させるかどうかによって決まります。
評価要素 |
従来の産業用ロボットパレタイザー |
協働(コボット)パレタイザー |
一般的なペイロード |
40~300kg以上 |
20~60kg |
標準速度 |
6 ~ 20 サイクル/分以上 |
6 ~ 12 サイクル/分 |
作業半径 |
2,000~3,500mm |
1,600~1,900mm |
床面積 |
大型 — 周囲を完全に安全フェンスで囲む必要があります |
コンパクト — 最小 1,505 × 1,716mm、完全なフェンスは不要 |
安全アーキテクチャ |
連動ゲートを備えた全周フェンス |
人間と機械の共存のための協調設計 |
プログラミング |
専門プログラマが必要(ティーチペンダント、オフラインプログラミング) |
グラフィカル プログラミング — オペレーターは 30 分で習得 |
新しい SKU のセットアップ |
プログラマーまたはインテグレーターの訪問が必要 |
オペレーターはグラフィカルインターフェイスを介して約 1 時間で新しいパターンを作成します |
導入時間 |
数週間から数か月(土木工事、フェンシング、プログラミング) |
数日から数週間(コンパクトな設置、最小限のインフラストラクチャ) |
最適な用途 |
非常に高速、非常に重い負荷、大容量のシングルフォーマットライン |
中程度の速度、軽負荷から中負荷、マルチ SKU の柔軟性、スペースに制約のあるレイアウト |
典型的な投資 |
高レベル (ロボット + フェンシング + コントローラー + 統合 + プログラミング) |
同等のペイロード範囲でシステムの総コストを削減 |
ケース重量は常に 40 ~ 60 KG を超えます
必要なパレタイジング速度が毎分 12 サイクルを超える
プロダクションは単一フォーマットまたは少ない SKU 数で非常に大量に実行されます
工場には柵で囲まれたパレタイザーセル専用の床スペースがあります
専門的なプログラミング リソースは社内または地元のインテグレーターから入手できます。
ケース重量は 20 ~ 60 KG の範囲内です
必要な速度は 1 分あたり 6 ~ 12 サイクルです
工場では複数の SKU が稼働しており、パレット パターンが頻繁に変更されます
利用可能な床面積が既存の機器によって制限または制限されている
作業者は完全な柵を設けずにパレタイジングエリアにアクセスする必要がある
工場にはロボットプログラミングの専門スタッフがいない(または必要)
目標は、大規模な土木プロジェクトではなく、実用的で迅速な展開の最終段階の自動化です。
ケース重量が 5 ~ 30 KG の範囲にあり、生産速度には 1 分あたり 6 ~ 12 回のパレタイジング サイクルが必要であり、商業的には複数 SKU の柔軟性が重要である食品、飲料、化粧品、家庭用化学薬品、および消費財のメーカーの大多数にとって、協調パレタイザーは、機能、柔軟性、設置面積、総所有コストの最適なバランスを提供します。
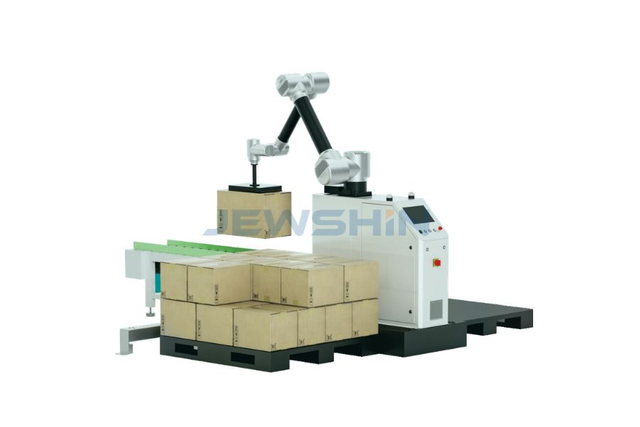
の Jushin Collaborative Palletizing Machine シリーズは、食品、医薬品、3C エレクトロニクス、日用化学薬品および化粧品、印刷およびポストプレス業界にわたる最終ラインの包装自動化専用に設計されています。
モデル |
ペイロード |
作業半径 |
パレタイジング速度 |
力 |
装置の高さ |
最優秀アプリケーション |
JX-GD20pro |
20kg |
1,900mm |
<12 個/分 |
2.3KW |
3.0m |
軽量小売用カートン、化粧品ケース |
JX-GD30pro |
30kg |
1,900mm |
<12 個/分 |
3.3KW |
3.0m |
標準的な輸送用ダンボール、食品ケース |
JX-GD40pro |
40kg |
1,900mm |
<9 個/分 |
3.6KW |
3.5m |
より重いケース、より広いパレット到達範囲 |
JX-GD30Max |
30kg |
1,600mm |
<9 個/分 |
3.6KW |
3.2m |
標準重量、コンパクトなレイアウト |
JX-GD40Max |
40kg |
1,700mm |
<6 個/分 |
3.6KW |
3.5m |
重いケース、狭いフロアスペース |
JX-GD60Max |
60kg |
1,700mm |
<6 個/分 |
4.8KW |
3.5m |
重工業用ケース、バルク形式 |
プロシリーズ(JX-GD20pro / JX-GD30pro / JX-GD40pro):
最適化 スピードとリーチを。 1,900 mm の作業半径は、快適なクリアランスで標準パレットの寸法を完全にカバーし、ロボットが位置を変更せずにパレットの四隅すべてに到達する必要がある標準パレット パターンに最適です。最大 12 個/分の速度定格により、ほとんどの中量から大量の包装ラインの生産ペースを維持します。 速度とパレットへの到達が主な要件の場合は、Pro シリーズを選択してください.
Maxシリーズ(JX-GD30Max / JX-GD40Max / JX-GD60Max):
のために最適化されています 可搬重量とコンパクトな設置。より短い半径 1,600 ~ 1,700 mm は、標準的なパレット寸法をカバーしながら、より狭いライン終了スペースに適合します。積載量は重いケースの場合は60KGまで拡張されます。 ケースの重量が主な制約である場合、床面積が特に制限されている場合、またはより重い製品で中程度の速度で生産が実行される場合は、Max シリーズを選択してください。.
グラフィカル プログラミング — 唯一最も重要な運用上の利点
従来のパレタイジング ロボットには、ロボット プログラミング言語、座標系、動作経路の最適化を理解する専門家が必要です。 Jushin 協働ロボット パレタイザーは、これらすべてを、 グラフィカル プログラミング インターフェイスに置き換えます。 プログラマーではなく生産オペレーターがパレットの積み重ねパターンの作成と変更に使用する
30 分間の基本習得: ロボットの経験がないオペレーターでも、30 分でプログラミング インターフェイスを学習し、システム ロジックを理解できます。
1 時間の新しいタスクのセットアップ: 新しいカートン形式に合わせた完全な新しいパレットの積み重ねパターンの作成には、グラフィカル インターフェイスを使用して約 1 時間かかります。
レシピベースのパターンストレージ: 複数のパレットパターンが名前付きレシピとして保存され、タッチスクリーン経由で呼び出されます。SKU 間の切り替えには数秒かかりますが、セッションをプログラミングする必要はありません。
5 ~ 10 種類の異なるカートン フォーマットを実行している工場では、このプログラミング アクセシビリティにより、従来のロボット パレタイザーの運用コストを複数 SKU の生産環境全体で維持するのにかかる専門家への依存が解消されます。
±0.04mmの繰り返し位置決め精度
すべてのパレットのすべての層のすべてのケースの配置は、±0.04 mm の再現性で位置決めされます。この精度により、以下が生成されます。
パレットの安定性を最大化する完璧に位置合わせされた層
パレットの高さ全体にわたって一貫したケース間の接触
輸送時の振動やフォークリフトの取り扱いに耐える安定したパレット構造
小売流通センターの監査に合格するパレットプレゼンテーションの品質
ユニバーサルグリッパー — 用途ごとにカスタマイズ可能
Jushin コボット パレタイザーは、 ユニバーサル グリッパーを使用します。 パレタイズされる特定の製品に合わせてカスタマイズされた密封された段ボール箱の場合、クランプ スタイルのグリッパーが確実な機械的係合を実現します。軽量のケースやバッグの場合、真空補助グリッパーが優しく、損傷を与えずにピックアップします。特定の製品形状に対しては、複合グリッパー設計により複数の取り扱い方法が統合されます。グリッパーの設計は、見積プロセス中に提出された実際の製品サンプルに基づいて指定されます。
TCP/IPによるシームレスな機器統合
協働ロボットパレタイザーは、上流の機器と通信します。 SAE500T ケース パッカー、カートン シーラー、コンベア、ストレッチ ラッパー - 標準 TCP/IP 通信経由。これにより、調整されたライン操作が可能になります。パレタイザーは次のケースが到着する時期を認識し、ケースパッカーはパレタイザーが次のケースの準備が完了する時期を認識し、ストレッチラッパーはパレットが完成する時期を認識します。このリアルタイムの調整により、切り離された機械が単独で稼働するときに発生するコンベアのバックアップやラインの停止がなくなります。
最小設置面積:1,505×1,716mm
ロボット、ベースフレーム、制御システムを含む完全なコボットパレタイザーシステムは、わずか 1,505 × 1,716 mmの最小床面積を占めます。ちなみに、これは標準的なオフィスのデスクの床面積にほぼ相当します。安全柵を備えた従来の産業用パレタイザー セルのほとんどは、同等の機能を得るためにこの床面積の 3 ~ 5 倍を必要とします。 このコンパクトな設置面積により、Jushin コボットは、工場のレイアウトを再構築することなく、事実上あらゆる既存の生産ラインの最後に展開できます。
完全な最終ラインパレタイジング システムには通常、生産量と設備要件に基づいて拡張される次のモジュールが含まれます。
上流のケースパッカーまたはカートンシーラーからの密封されたケースは、コンベアを介してパレタイジングステーションに移送されます。インフィードコンベアには、上流のケースパッカーの出力速度と同期した速度調整されたベルトドライブ、ピッキングタイミングを調整するための製品存在センサー、および上流または下流の一時的な停止を緩衝するための蓄積容量が含まれています。
一部のパレット パターンでは、連結の安定性を確保するために、層間の向きを交互にする必要があります (例、奇数層では 0°、偶数層では 90°)。サーボ駆動の回転装置がケースを正しい方向に回転させてからピックアップします。
コア パレタイジング ステーション - インフィード コンベアからケースを取り出し、プログラムされた積み重ねパターンでパレットに置きます。モデルの選択は、上記の仕様表に概説されているペイロード、速度、到達距離の要件に従います。
連続生産の場合、自動パレット ディスペンサーはオペレーターの介入なしで空のパレットを積み重ね位置に供給します。これにより、パレットの完成の間に生産を中断する手動のパレット配置ステップが不要になります。
特定のパレット構成では、安定性を高めるために、製品層の間にボール紙間紙または波形層パッドが必要です。自動シート フィーダーは、パレタイジング サイクルの一環としてこれらを層の間に配置します。
パレットの完成後、ローラーまたはチェーン コンベアが、いっぱいになったパレットをパレタイジング ステーションからラッピング エリアまたはフォークリフト ピックアップ ゾーンに移動し、次の空のパレットの積み重ね位置をクリアします。
ストレッチ ラッパーは、完成したパレットの周囲に複数のストレッチ フィルムを貼り付け、保管および輸送中の荷物を封じ込めます。ターンテーブル ラッパーは、固定されたフィルム ディスペンサーを介してパレットを回転させます。回転アーム ラッパーは、固定パレットの周りでフィルムを周回します (重い荷物や不安定な荷物に適しています)。
倉庫管理と出荷トレーサビリティのために、パレット ラベル アプリケーターは、発送前に完成したパレットに識別ラベル (SSCC、GS1-128、顧客固有の形式) を印刷して貼り付けます。
ケースパッカー/カートンシーラーからの密封ケース ↓ インフィードコンベア (速度調整、蓄積) ↓ 方向転換/回転 (必要な場合) ↓ コボットパレタイザー — パターンレシピによるピックアンドプレイス ↓ 合紙挿入 (必要な場合) ↓ パレット完成 → パレットコンベア排出 ↓ ストレッチラッパー ↓ パレットラベル貼り付け (オプション) ↓ フォークリフトピックアップ → 倉庫/出荷ドック次の意思決定フレームワークを使用します。
あなたの状況 |
推奨モデル |
軽量小売カートン <15 KG、高速が必要 |
JX-GD20pro |
標準出荷ケース 15 ~ 25 KG、一般製造 |
JX-GD30pro |
25 ~ 35 KG の重いケース、パレット全体に届く必要がある |
JX-GD40pro |
標準ケース ~25 KG、コンパクトな床面積 |
JX-GD30Max |
重量ケース 30 ~ 40 KG、タイトなレイアウト |
JX-GD40Max |
非常に重いケース 40 ~ 60 KG、バルク形式 |
JX-GD60Max |
日用化学洗剤ケース、標準容量 |
JX-GD30pro |
食品カートン、適度な重量、高い SKU 数 |
JX-GD20pro または JX-GD30pro |
飲料ケース、重量が重くなる |
JX-GD40pro |
ケースの重量が 2 つのモデル間の境界にある場合は、ペイロードの高いモデルを選択してください。パレタイザーをペイロード容量の 80% で動作させると、容量の 95% 以上で動作させるよりも安定した長期間のパフォーマンスが得られます。
Jushin 協働ロボット パレタイザーは、 TCP/IP 通信によるSAE500T 縦型箱開封、梱包、密封機 — ケースの組み立てからパレット化された発送までの完全自動化されたエンドオブラインシステムを構築:
SAE500T: ケースの組み立て → 製品の積み込み → カートンの封かん ↓ アウトフィードコンベヤー (TCP/IP 連携) ↓ コボットパレタイザー: ピッキング → プレイス → パレットの構築 ↓ ストレッチラッパー → 倉庫この統合システムが重要な理由: SAE500T は 1 分あたり 6 ~ 10 個の密封ケースを出力します。 JX-GD30pro は毎分最大 12 個をパレタイズします。この速度の一致は、パレタイザーがバックアップを作成せずにケースパッカーの出力をフルに吸収することを意味します。また、TCP/IP の調整により、両方のマシンが独立してではなく同期したリズムで動作することが保証されます。 その結果、4 ~ 8 人の手作業作業者 (ケース梱包とパレタイジングを合わせて) を 2 台の機械で置き換え、ほとんどの手作業による梱包エリアよりも小さな設置面積を占める、継続的な無人の最終ラインフローが実現します。
最も重い密封された輸送用ケースの重量を測定します。これにより、必要な最小ペイロード モデルが決まります。製品範囲にさまざまな SKU の軽量ケースと重量ケースの両方が含まれている場合は、平均ではなく、最も重いケースに基づいて選択してください。
上流のケースパッカーの出力から計算します。ラインは 1 分あたり何個の密封ケースを生産しますか?パレタイザーはシフト全体にわたって少なくともこの速度を維持する必要があります。 SAE500T から 6 ~ 10 ケース/分でラインを供給する場合、JX-GD20pro または JX-GD30pro (最大 12/分) は快適な速度ヘッドルームを提供します。
異なるカートン形式がどれだけ多くの種類のパレット パターンを生成するか、またそれらの間でラインがどのくらいの頻度で切り替わるかを文書化します。 Jushin コボットは、グラフィカル プログラミングを通じて無制限のパターン レシピを保存しますが、レシピの総数と毎日の切り替え頻度が運用上実用的であることを確認してください。
生産ラインの最終段階で利用可能な実際の床面積を測定します。コボットパレタイザーには最低 1,505 × 1,716 mm が必要ですが、システムの合計設置面積は、インフィードコンベアの長さ、パレットコンベアの出力方向、ストレッチラッパーの配置によって異なります。完全な設置面積評価のためにレイアウト図を提供します。
標準パレット サイズ (1,200 × 1,000mm、1,200 × 800mm、48' × 40') はすべて、Pro および Max シリーズの作業半径内にあります。装置の高さ仕様 (モデルによって 3.0 ~ 3.5 m) および施設の天井クリアランスに対してパレットの最大高さを確認してください。
ユニバーサルグリッパーは用途ごとにカスタマイズされます。見積プロセス中にグリッパー設計用の実際の製品サンプル (または正確な寸法図と重量データ) を提供してください。段ボール箱、シュリンク包装束、袋、ペール缶などの製品ごとに、異なるグリッパー アーキテクチャが必要です。
プロジェクトにストレッチ ラッピング、パレットのラベル貼り付け、倉庫ピックアップ ゾーンへのパレット コンベア、または無人搬送車 (AGV) または倉庫管理システムとの統合が含まれるかどうかを指定します。これらの下流モジュールは、後付けで追加するのではなく、パレタイザーと一緒に計画する必要があります。
ロボットのブランドまたは積載量のみで選択する: ロボット アームは 1 つのコンポーネントにすぎません。グリッパーの設計、送り込みコンベアのロジック、パレット パターンのプログラミング、安全アーキテクチャ、および下流の統合も、システムの成功にとって同様に重要です。を評価します。 パレタイジング システム全体ロボットの仕様書だけでなく、
輸送時のパレット パターンの安定性の無視: パレット表面を効率的に埋めるパレット パターンは、不安定な連結構造を作成し、輸送中に荷重の移動を引き起こします。パレット パターンの設計が、倉庫保管だけでなく、輸送の安定性についても検証されていることを確認してください。
簡単なプログラミングの価値を過小評価している: 新しい SKU やパターン変更のたびに専門のプログラマーが必要なシステムでは、継続的な運用上の依存関係とコストが発生します。複数の SKU の工場の場合、Jushin 協働ロボットの 30 分間のオペレーターの習熟と 1 時間の新しいタスクのセットアップにより、この依存関係が完全に排除されます。
パレタイジング システムの一部としてストレッチ ラッピングを計画していない場合: ラッピングされていないパレットは完成したパレットではありません。配送および保管要件にストレッチ ラッピングが必要な場合は、追加のコンベア ルーティングを必要とする別個のプロジェクトとしてではなく、最初からパレタイジング システム仕様にストレッチ ラッピングを含めてください。
実際の要件に対して小さすぎる、または大きすぎるシステムの選択: システムの仕様が不十分だと、ピーク負荷に悩まされ、将来の成長が制限されます。過剰な仕様のシステムは、工場が必要としない機能のために資本と床面積を無駄にします。システムを実際の生産要件に合わせて、今後 2 ~ 3 年の成長に備えた適切な余裕を持たせます。
パレタイジングは、後から追加される独立した機械ではなく、完全な最終工程梱包システムの統合コンポーネントとして設計された場合に、最も効果的であり、最もコスト効率よく実装できます。
ケース梱包と合わせてパレタイジングを計画している場合:
コンベアのルーティングは、シーラーからパレタイザーまでの連続的な製品の流れに最適化されています。
仕様段階でケースパッカーとパレタイザーの速度マッチングを確認
TCP/IP 調整は最初から両方のマシンに設計されています
フロア レイアウトは、両方の機械に加え、パレット出力とラッピングを 1 つの一貫した設置面積に収容できます。
単一のサプライヤーがケース梱包とパレタイジングの間の統合インターフェースを管理します
パレタイズを後付けで追加する場合:
既存のケースパッカーからのアウトフィードコンベアが、利用可能なパレタイザーの場所にルートできない可能性があります
ケースパッカーとパレタイザー間の速度の不一致によりバックアップまたは十分な活用が行われない
マシン間の通信プロトコルはなく、それぞれが独立して動作します
床面積により機械の最適配置が損なわれる
統合の問題が発生した場合、2 つの異なるサプライヤーがお互いを指摘する
購入が時間をかけて段階的に行われる場合でも、ケースの梱包からパレタイジングまでを 1 つのシステムとして完全な最終ラインのアーキテクチャを計画します。
製品/ケース情報: パレット化されるすべてのケースの写真、ケースの寸法 (L × W × H)、ケースの重量 (最軽量および最重量)、ケースの表面素材 (波形、シュリンク包装など)、さまざまなケース形式の数。
パレット情報: パレットの寸法、製品を含むパレットの最大高さ、ケースフォーマットごとのターゲットパレットパターン、層数、層間の合紙要件。
生産要件: 上流からの 1 分あたりのケース数、1 時間あたりの目標パレット数、SKU の数と切り替え頻度、シフト配置、現在のパレタイジング プロセスの説明。
レイアウト情報: 利用可能な床面積の寸法とレイアウト図、搬入コンベアの方向、パレットの出力方向、フォークリフトのアクセス経路、天井の高さ。
システム統合要件: 上流のケースパッカーのタイプとモデル、ストレッチ包装要件、パレットのラベル貼り付け要件、パレットコンベヤーから倉庫までの要件、パレタイザーが通信する必要がある既存の自動化システム。
Jushin 協働ロボット パレタイザーはカートンと袋の両方を処理できますか?
はい - 適切なグリッパー構成を使用します。密封された段ボール箱の場合、クランプ スタイルのユニバーサル グリッパーが安全な機械的ハンドリングを提供します。バッグの場合、真空補助または適合グリッパー設計が柔軟な表面に対応します。グリッパーの設計は、見積プロセス中に提出された実際の製品サンプルに基づいてカスタマイズされます。
新しい SKU の新しいパレット パターンを設定するのにどれくらい時間がかかりますか?
グラフィカル プログラミング インターフェイスを使用して約 1 時間。専門のプログラマーは必要ありません。生産オペレーターは、直感的なビジュアル インターフェイスを通じてレイヤー レイアウト、ケースの方向、積み重ねの高さを定義することにより、新しいパターンを作成します。作成されたパターンは名前付きレシピとして保存され、将来の生産実行のために即座に呼び出されます。
協働ロボットパレタイザーには安全柵が必要ですか?
協調的な設計により、全周囲に安全柵を設けなくても人間と機械の共存が可能になります。ただし、地域の規制、ケースの重量、ロボットの速度設定、施設内の特定の相互作用シナリオに基づいて適切な安全対策を決定するために、特定の設置ごとにリスク評価を実施する必要があります。
コボットパレタイザーは既存の SAE500T ケースパッカーと統合できますか?
はい。 JUSHIN 協働ロボット パレタイザーは、標準 TCP/IP プロトコルを介して SAE500T と通信し、調整された操作を可能にします。パレタイザーはケース梱包機から生産信号を受信し、ピッキングのタイミングをケースの到着と同期させます。
協働ロボットパレタイザーの一般的な回収期間はどれくらいですか?
これは、現在の手動パレタイジングの人件費、シフト配置、生産量によって異なります。 2 シフトで 2 ~ 3 人の手動パレタイジング作業者を置き換える工場の場合、人件費の節約だけでも、パレットの一貫性の向上、製品損傷の軽減、無人作業能力の拡大、パレタイジング関連の労働者の負傷リスクの排除などの付加価値を考慮する前に、通常 6 ~ 18 か月で回収期間が生じます。
1 台の協働ロボットが 2 つのパレットに交互にパレット積みできますか?
作業半径とパレットの配置形状に応じて、一部の構成では協働ロボットが到達範囲内に 2 つのパレットを構築し、一方を満たしている間にもう一方を取り外して交換することができます。見積もりプロセス中にデュアルパレット構成についてJewshinと話し合って、特定のパレットの寸法とレイアウトの実現可能性を確認してください。
カートン、袋、コンテナ、またはその他の二次包装製品用の最終パレタイジング システムを構築またはアップグレードしている場合、スタンドアロン パレタイザーとして、またはケースの梱包、密封、ラッピングと統合されているかどうかにかかわらず、Jewshin のチームは、お客様の製品、生産速度、フロア スペース、および自動化の目標に適した構成の選択をお手伝いする準備ができています。
Jushin — 東莞 Jushin Intelligent Machinery Co., Ltd.
Webサイト: www.jewshin.com
電子メール: wendy@jewshin.com
ワッツアップ: +86- 13128136672
ケースの寸法、ケースの重量、パレットのパターン要件、生産速度、フロアスペースのレイアウト、および上流の機器の詳細を当社に送信してください。 されたパレタイジング システムの提案を無料で提供します。 モデルの選択、推奨グリッパー設計、レイアウト図、実際の最終生産要件に基づく統合計画を含む、カスタマイズ